机器人视觉感知 · 2026-10-24 07:57 · 13 次浏览
Technical Notes
单目深度估计
仅凭单张 RGB 图像即可还原场景深度,低成本实现 2D 图像转伪 3D 空间。
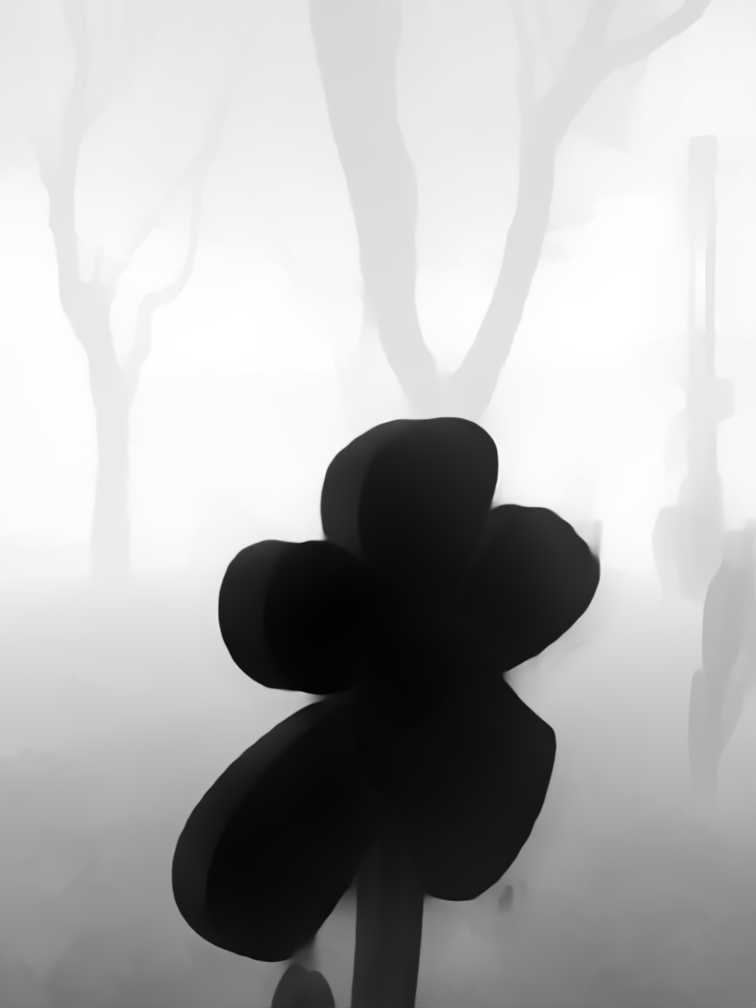
单目深度估计(Monocular Depth Estimation)是仅依靠单张二维 RGB 图像,利用人工智能算法预测画面中每个像素对应空间距离(深度值)的计算机视觉技术。
区别于双目相机、激光雷达、ToF 等设备,它不需要多相机基线,也不需要主动发射传感信号——仅普通摄像头拍摄的一张图片,就能还原场景三维深度信息,低成本实现 2D 图像转伪 3D 空间。
核心价值
从平面照片中重建场景远近关系,是低成本三维感知的基础 AI 能力。
典型应用场景
- 图像后期:人像虚化、景深特效、电影级背景虚化。